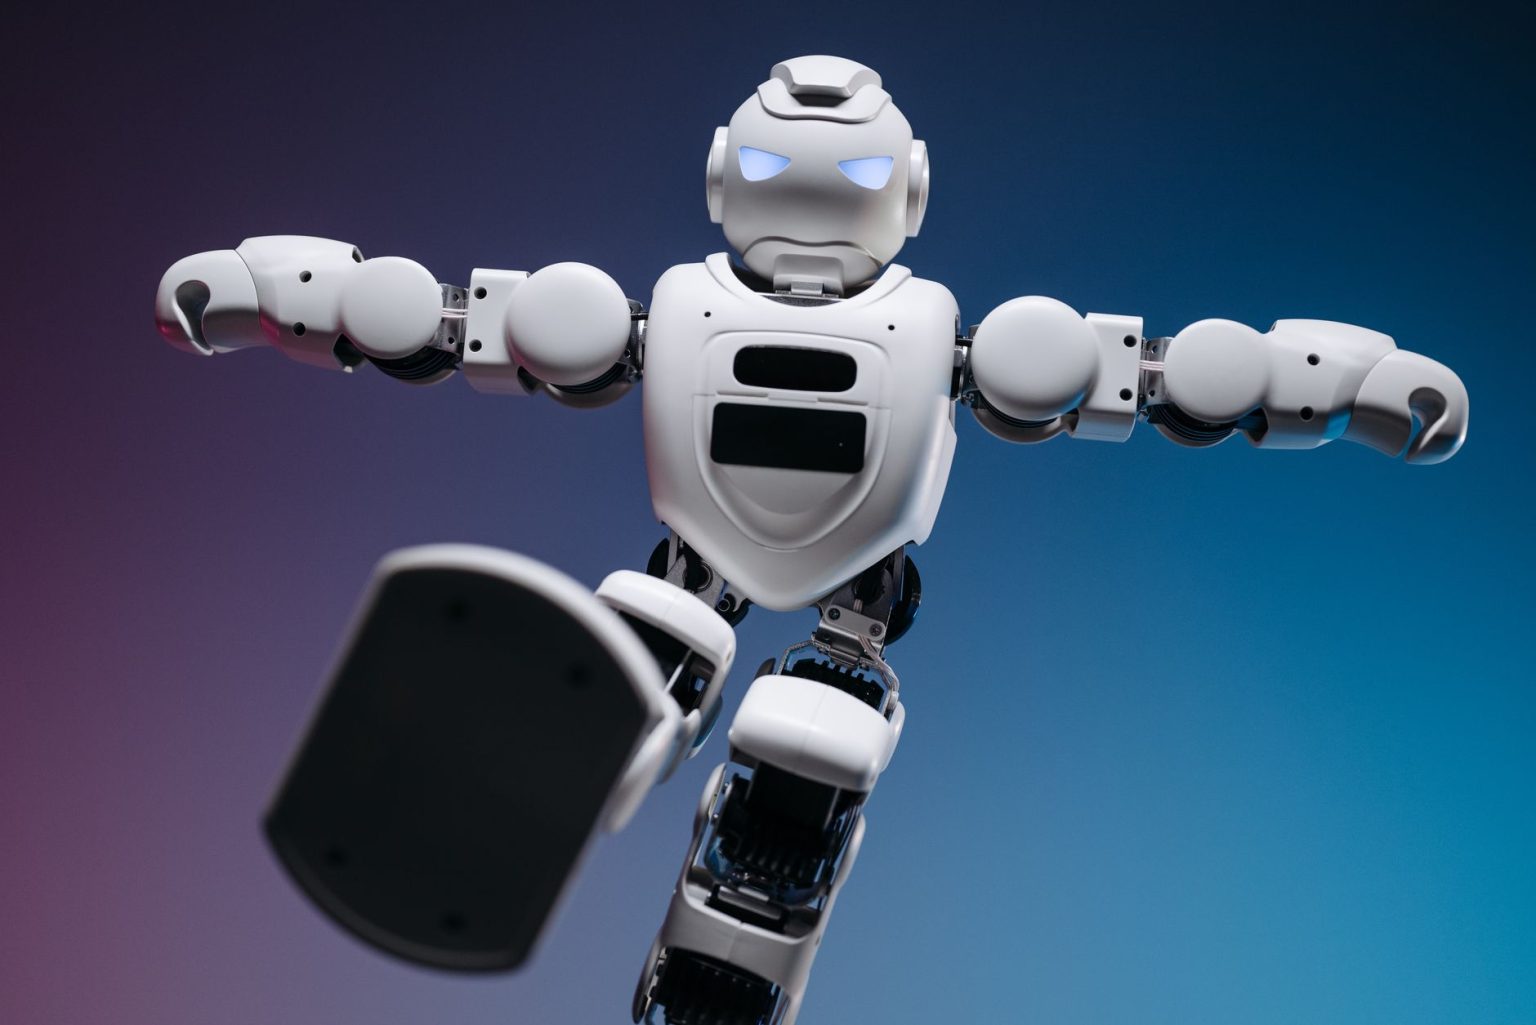
A Skild AI anunciou, em 23 de setembro de 2026, um experimento que usa partidas simuladas de futebol para treinar um robô humanoide. A técnica, chamada de autojogo em robótica, coloca o sistema para competir contra versões anteriores de si mesmo. Segundo a empresa, esse processo permitiu desenvolver comportamentos sem que cada movimento precisasse ser programado manualmente.
O treinamento foi realizado com o modelo robótico S1 em simulações no NVIDIA Isaac Sim. A proposta faz parte das pesquisas da Skild AI em inteligência artificial física, área dedicada à criação de sistemas capazes de perceber o ambiente, tomar decisões e executar ações no mundo real. Após cerca de 140 anos de partidas simuladas, a política treinada foi transferida para um robô humanoide, que participou de uma partida física.
Como funciona o autojogo em robótica
No experimento descrito pela Skild AI, o treinamento começou com um objetivo simples: marcar gols. O sistema recebeu adversários que se tornavam progressivamente mais fortes, criando uma sequência de desafios para a política robótica. Em vez de depender de uma lista completa de instruções, o modelo foi ajustando suas ações de acordo com os resultados obtidos nas partidas.
A empresa afirma que esse processo levou ao surgimento de comportamentos como driblar, proteger a bola, tentar desarmar o adversário e se recuperar depois de uma queda. Essas habilidades não foram apresentadas como capacidades gerais do robô, mas como comportamentos desenvolvidos dentro do contexto específico do futebol simulado. O resultado foi então utilizado para controlar uma máquina em uma demonstração no ambiente físico.
O autojogo já ficou conhecido em sistemas digitais, especialmente em pesquisas com jogos de tabuleiro e videogames. Na robótica, porém, o desafio envolve variáveis adicionais. Um agente físico precisa manter o equilíbrio, coordenar diferentes partes do corpo, lidar com colisões e executar movimentos em um ambiente que não é totalmente previsível. A simulação permite repetir essas situações em grande escala antes da transferência para o hardware.
Da simulação para o robô humanoide
O número de 140 anos corresponde ao tempo acumulado de partidas simuladas, e não ao período cronológico em que o experimento foi conduzido. Essa escala de treinamento ajuda a ampliar a quantidade de situações que o sistema pode enfrentar virtualmente. Ainda assim, passar da simulação para o mundo real continua sendo uma etapa importante, porque diferenças de peso, atrito, latência e contato podem alterar o resultado dos movimentos.
De acordo com a publicação da Skild AI sobre o S1, o modelo foi desenvolvido para aprender e executar tarefas robóticas em diferentes contextos. A demonstração relacionada ao futebol acrescenta um exemplo de treinamento baseado em competição, no qual a máquina precisa reagir continuamente às ações de outro agente. A NVIDIA forneceu o ambiente de simulação utilizado no experimento, mas o foco do anúncio está na estratégia de aprendizado adotada pela Skild AI.
A NVIDIA também descreve a colaboração com a Skild AI no desenvolvimento de aplicações de inteligência artificial física. O uso de ambientes virtuais pode reduzir a necessidade de coletar todas as experiências diretamente com robôs reais, uma atividade que tende a ser mais lenta, cara e sujeita a riscos de danos ao equipamento.
O que o resultado demonstra — e o que ainda não demonstra
O anúncio indica que o autojogo pode ser uma alternativa para ampliar o treinamento de robôs em tarefas que exigem coordenação e adaptação. A partida de futebol funciona como uma demonstração visual de um problema complexo: o robô precisa movimentar o corpo, acompanhar a bola, responder ao adversário e lidar com quedas ou tentativas de desarme. O trabalho, contudo, não comprova que o S1 tenha capacidades gerais ou desempenho superior ao de seres humanos.
A Skild AI apresenta o experimento como uma etapa de pesquisa, e não como uma solução definitiva para todos os desafios da robótica. A transferência de habilidades aprendidas em simulação para máquinas físicas ainda depende da qualidade dos modelos virtuais e da capacidade de lidar com situações que não foram previstas durante o treinamento. Por isso, os resultados devem ser entendidos no contexto da demonstração divulgada pela própria empresa.
Possíveis aplicações além do esporte
Segundo a Skild AI, a abordagem poderá ser investigada em tarefas de fábricas, residências, canteiros de obras e outros ambientes. Nesses cenários, o autojogo poderia ajudar robôs a praticar estratégias em simulações antes de operar perto de pessoas, ferramentas ou estruturas. Cada aplicação, porém, exigiria objetivos, restrições de segurança e formas de avaliação próprias.
O experimento reforça uma tendência da inteligência artificial física: combinar modelos de software, ambientes de simulação e plataformas robóticas para acelerar o aprendizado de habilidades. No caso da Skild AI, o futebol serviu como campo de testes para avaliar se um objetivo simples e a competição entre versões do sistema poderiam gerar comportamentos coordenados. A relevância do anúncio está justamente nessa tentativa de reduzir a programação manual sem extrapolar o resultado para além do que foi demonstrado.
 Blog Tech é o seu destino definitivo para tudo que é inovação e tecnologia. Mergulhe em um mundo de descobertas com nosso conteúdo atualizado sobre as últimas tendências em gadgets, software, inteligência artificial e muito mais. Seja você um entusiasta da tecnologia ou um profissional do setor, o Blog Tech é a sua fonte confiável para tudo o que há de mais inovador e relevante no mundo tech. Fique ligado e explore o futuro da tecnologia conosco!